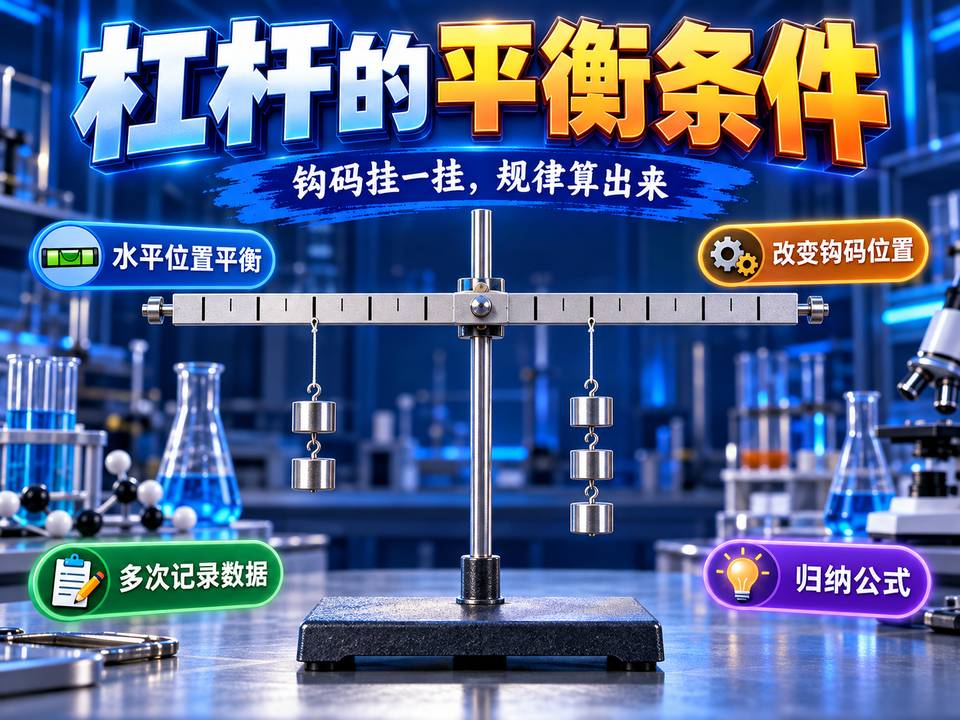
实验目的
探究杠杆平衡时动力、动力臂、阻力、阻力臂之间的关系。
实验原理
杠杆在动力和阻力作用下保持静止(或匀速转动)时处于平衡状态。让杠杆在水平位置平衡,力臂可直接从杠杆刻度读出。实验归纳出的平衡条件为:动力 × 动力臂 = 阻力 × 阻力臂,即 F1l1 = F2l2。
实验器材
- 带刻度的杠杆
- 铁架台
- 钩码
- 细线
实验步骤
- 把杠杆支在铁架台上,调节两端的平衡螺母,使杠杆在水平位置平衡。
- 在杠杆左侧某处挂上钩码,作为阻力 F2,记下 F2 和力臂 l2。
- 在右侧挂钩码,调整位置使杠杆重新水平平衡,记下 F1 和 l1。
- 改变钩码数量和悬挂位置,再做多次实验。
- 计算每组的 F1l1 和 F2l2,比较并归纳规律。
实验现象与结论
每次杠杆在水平位置平衡时,动力与动力臂的乘积都等于阻力与阻力臂的乘积。结论:杠杆的平衡条件是 F1l1 = F2l2,也可写成 F1/F2 = l2/l1。
注意事项
- 加挂钩码后不要再调节平衡螺母。
- 钩码要挂牢,防止滑落。
常见问题
- 实验前为什么要先让杠杆在水平位置平衡?
- 这样可以消除杠杆自重的影响,并且力臂恰好沿杠杆,方便直接从刻度读出。
- 为什么要多次改变钩码做实验?
- 多次实验可避免偶然性,使归纳出的规律更具普遍性。
同一课题的其他实验 · 简单机械与功
 探究杠杆的平衡条件调节杠杆在水平位置平衡后,改变钩码数量和悬挂位置,记录力和力臂,归纳杠杆的平衡条件。
 测量滑轮组的机械效率用弹簧测力计和刻度尺测出拉力、物重、钩码上升高度和绳端移动距离,计算滑轮组的机械效率,并比…
 滑轮组的组成与省力特点观察定滑轮与动滑轮组成滑轮组后的绕线方式,比较拉力大小与绳端移动距离,认识承担物重的绳子段…
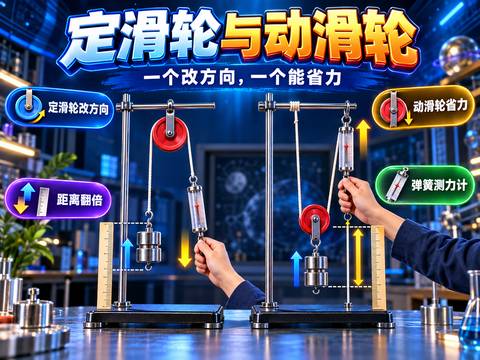 研究定滑轮和动滑轮的特点用弹簧测力计分别测量使用定滑轮和动滑轮提升钩码时的拉力和移动距离,比较两种滑轮在力的大小、…
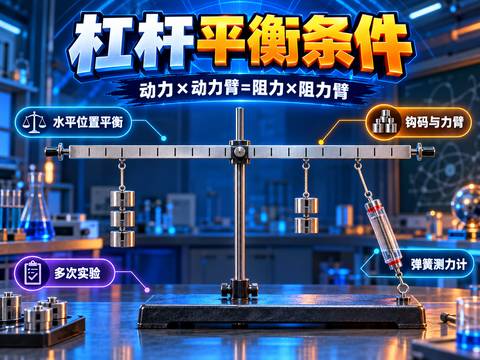 探究杠杆平衡条件在杠杆两侧挂上钩码,调节力和力臂使杠杆在水平位置平衡,记录数据,归纳杠杆的平衡条件 F1L…
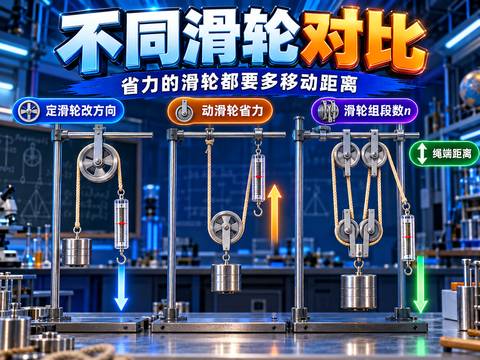 不同滑轮的工作特点互动对比定滑轮、动滑轮和滑轮组在拉力大小、用力方向和绳端移动距离方面的差异,归纳不同滑轮的…
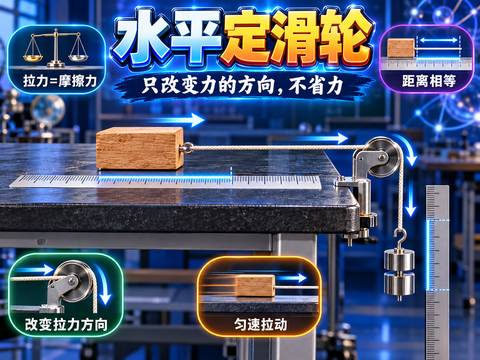 水平定滑轮的使用观察定滑轮水平方向拉动物体时拉力的方向、大小和物体移动距离,理解定滑轮改变力方向但不省力的…
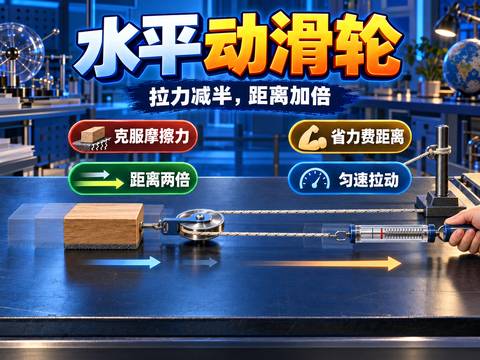 水平动滑轮的使用观察动滑轮水平拉动物体时拉力与摩擦力的关系以及绳端与物体移动距离的比值,理解水平使用动滑轮…
初中物理热门实验
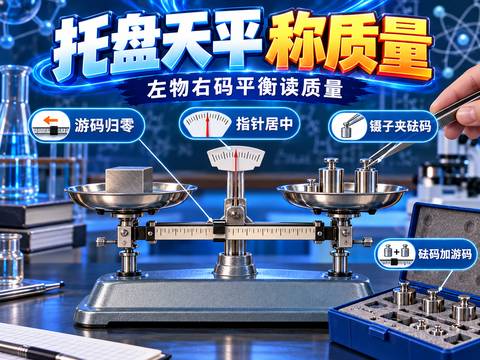 用托盘天平测量物体的质量练习托盘天平的放平、游码归零、调平衡、左物右码称量和读数,学会用砝码加游码测出物体的质量。
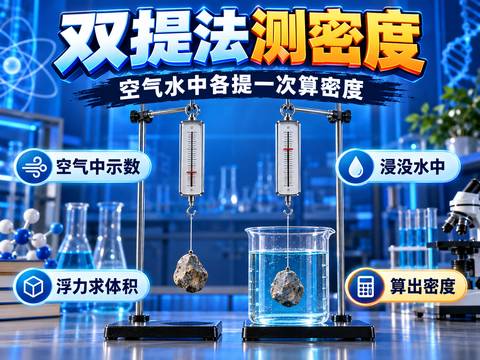 双提法测量小石块密度用弹簧测力计两次提起石块,分别读出它在空气中和浸没水中的示数,利用浮力求出体积,再算出石块…
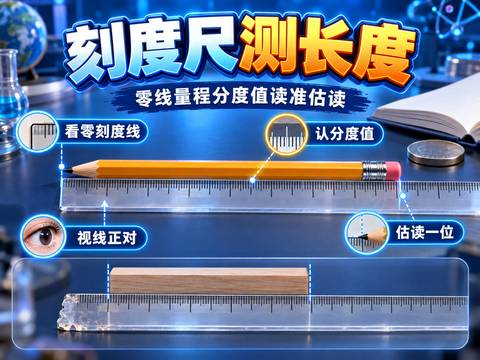 用刻度尺测量长度学习刻度尺的认识与使用:看零刻度线、量程和分度值,正确放置、正确读数并估读,记录带单位的长…
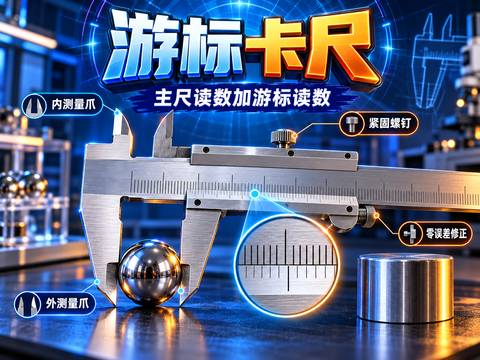 游标卡尺的用法认识游标卡尺的结构,学会用外测量爪测物体长度,并按主尺读数加游标读数的方法正确读数。
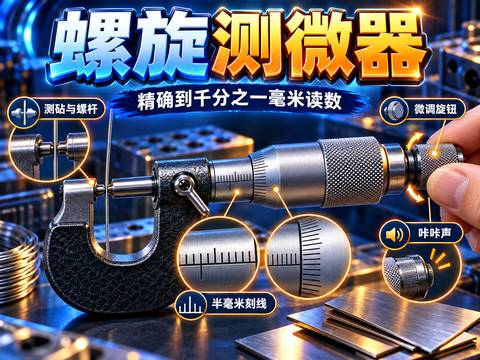 螺旋测微器的用法认识螺旋测微器的结构,学会用测微螺杆夹住小物体测量长度,并由固定刻度加可动刻度读出结果。
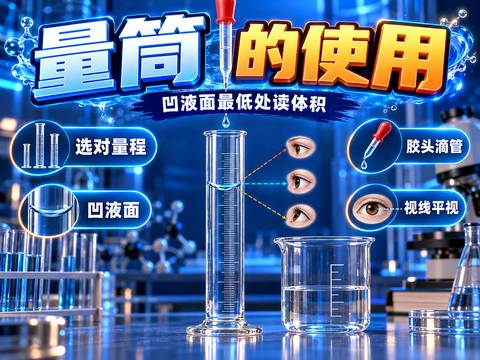 烧杯、量筒的使用认识烧杯和量筒的用途与区别,学会选择量筒、倒入液体并正确读出液体体积。
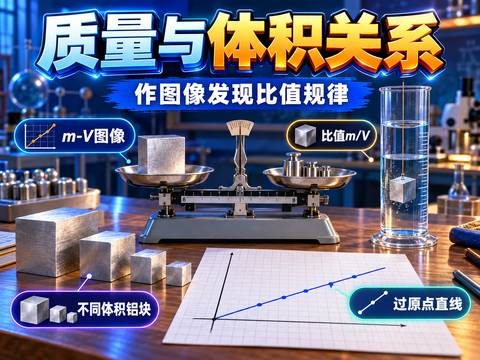 探究物质的质量与体积的关系测量同种物质不同体积的质量,作出质量与体积的图像,探究比值关系,并比较不同物质的差异,引出…
 测量小石块的密度用天平测出小石块的质量,用量筒和水测出它的体积,再用公式ρ=m/V计算石块的密度。
所属专题:杠杆与滑轮实验
相关搜索:探究杠杆的平衡条件 · 杠杆平衡条件实验步骤 · 杠杆平衡条件公式 · 杠杆平衡螺母调节 · F1l1=F2l2 实验 · 探究杠杆的平衡条件互动课件 · 探究杠杆的平衡条件虚拟仿真实验 · 杠杆与滑轮实验